
Le telecamere non bastano: Waymo punzecchia la guida autonoma Tesla
Uno dei principali ingegneri della divisione di Alphabet critica l'approccio di Elon Musk ai veicoli elettrici senza conducente
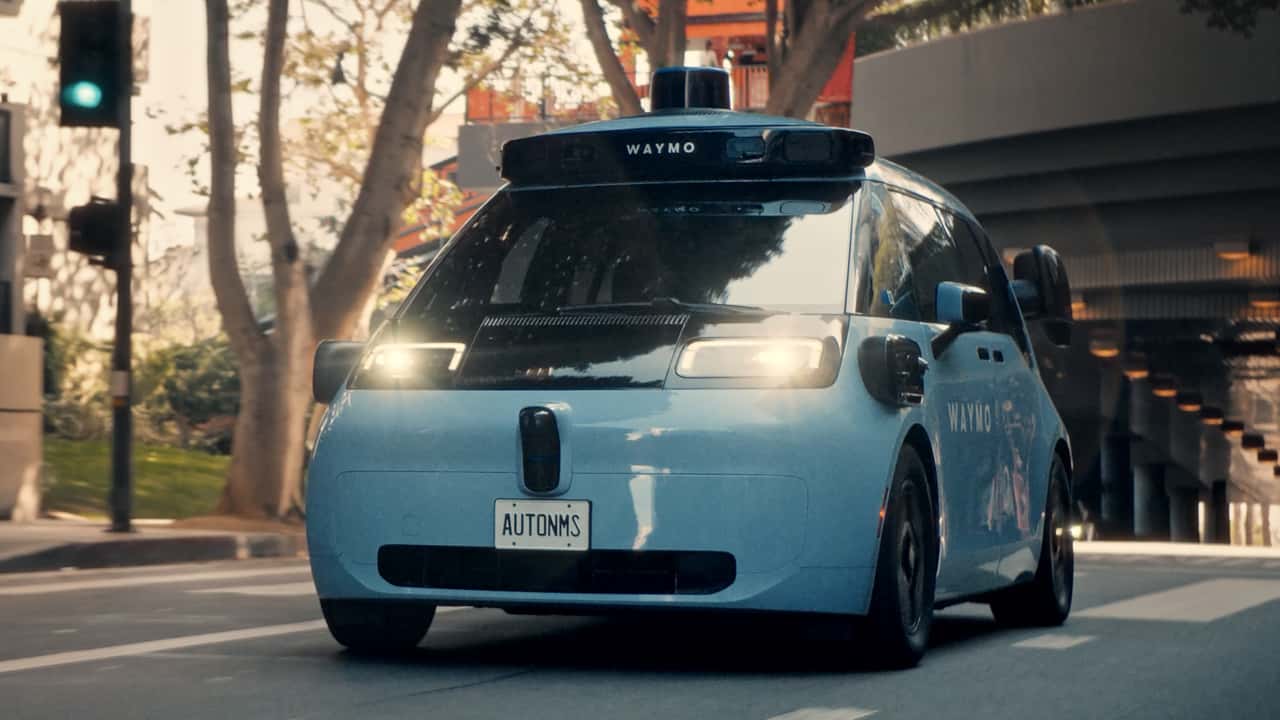

Waymo non la nomina direttamente. Ma è chiaramente Tesla il bersaglio del suo ultimo post. Le due aziende inseguono da anni visioni diverse sulle tecnologie di guida autonoma e mercoledì la divisione di Alphabet ha chiarito quale delle due, secondo lei, è destinata a prevalere.
Nel post, il vicepresidente del software di bordo, Srikanth Thirumalai, elenca 10 insegnamenti tratti da 322 milioni di km percorsi senza conducente, mettendo implicitamente in discussione i principi cardine della filosofia di Elon Musk e soci.
Sensori, lidar e radar contro l'approccio solo telecamere
Per cominciare, Waymo affronta il tema più evidente: la questione dei sensori. Mentre Tesla utilizza solo telecamere, perché il suo CEO ha definito il lidar una “fools errand”, cioè una scelta senza sbocchi, l'ultimo sistema della divisione di Alphabet installato sul van Ojai si basa su 13 telecamere, 4 unità lidar e 6 radar, oltre a microfoni. Thirumalai scrive che “i sensori multimodali sono indispensabili” e punta direttamente il dito contro l'approccio basato esclusivamente sulla visione di un occhio artificiale.
“Le telecamere sono straordinarie, ma non bastano”, afferma. “Combinando gli input di telecamere, lidar e radar, il Waymo Driver crea una rappresentazione ricca del mondo, come nessun singolo sensore può”.

Tesla Cybercab, il veicolo elettrico a guida autonoma di Elon Musk, al Los Angeles Auto Show 2024
I sensori lidar, spiega, “catturano la geometria 3D con precisione millimetrica”. Il radar rileva la velocità e individua gli oggetti in condizioni in cui le telecamere non riescono a farlo, per esempio in caso di nebbia fitta. Le telecamere, aggiunge, sono efficaci nella lettura dei segnali stradali e dei semafori.
Mappe HD e limiti dell'intelligenza artificiale end-to-end
Thirumalai sottolinea anche l'importanza delle mappe HD, che Tesla sostiene di non dover utilizzare. Queste carte geografiche ad altissima definizione sono “incredibilmente utili in condizioni di scarsa visibilità e su arterie complesse”. Mr Waymo esprime dubbi pure sui sistemi di IA end-to-end, che ricevono dati dai sensori da un lato e producono istruzioni di guida dall'altro; idea centrale nell'approccio di Tesla, adottata anche da altri operatori del settore.
“Le architetture neurali end-to-end (E2E) pure, in cui un modello riceve pixel grezzi e produce direttamente comandi di sterzo, rischiano guasti da ‘scatola nera’. Questo significa che è difficile capire come avvenga il processo decisionale nei sistemi E2E completi”.
Tesla promette da anni che il Full Self-Driving (Supervised) diventerà, prima o poi, così avanzato da poter eliminare l'intervento umano e che l'enorme quantità di dati raccolti dalla flotta dei clienti aiuterà a raggiungere la vera autonomia. Ma Waymo sostiene che, per migliorare davvero un sistema, sia necessario farlo funzionare in... autonomia, appunto.
“Limitarsi a migliorare un sistema di assistenza alla guida (L2) per arrivare alla piena autonomia è una falsa vetta. Si possono percorrere miliardi di chilometri in simulazione o con supervisione umana, ma un sistema AV matura davvero solo quando è l'unico responsabile del compito di guida.
La piena autonomia espone il sistema al vero peso delle sue decisioni e rivela situazioni nuove che gli esseri umani o le simulazioni potrebbero inconsapevolmente attenuare”.
Tesla sostiene comunque che il suo approccio più snello sia più facile da scalare. Ma al momento Waymo ha un vantaggio in termini di scala, con oltre 500.000 corse senza conducente a settimana. I prossimi anni diranno chi avrà davvero la meglio.
A proposito di guida autonoma
Fotogallery: Waymo Ojai


Consigliati per te
Via le mani dal volante, la tecnologia GM arriva in Europa
Batterie auto, CATL mette sotto esame i suoi fornitori
Incendi delle batterie, scoperto un modo per spegnerli più in fretta
Bloccati nella neve senza telefono: a salvarli è la tecnologia di Musk
Il robot di BYD ricarica l’auto da solo a 1.000 kW
La verità sui 2.000 km della batteria litio-aria di CATL
Riscaldare casa, meglio una batteria o accumulare calore?