
Auto autonome e robot, Xpeng sviluppa un'AI che vede meglio
GroundingPI riconosce oggetti, testi e posizioni nello spazio. Nei test pubblicati dall'azienda supera GPT-6 Astra
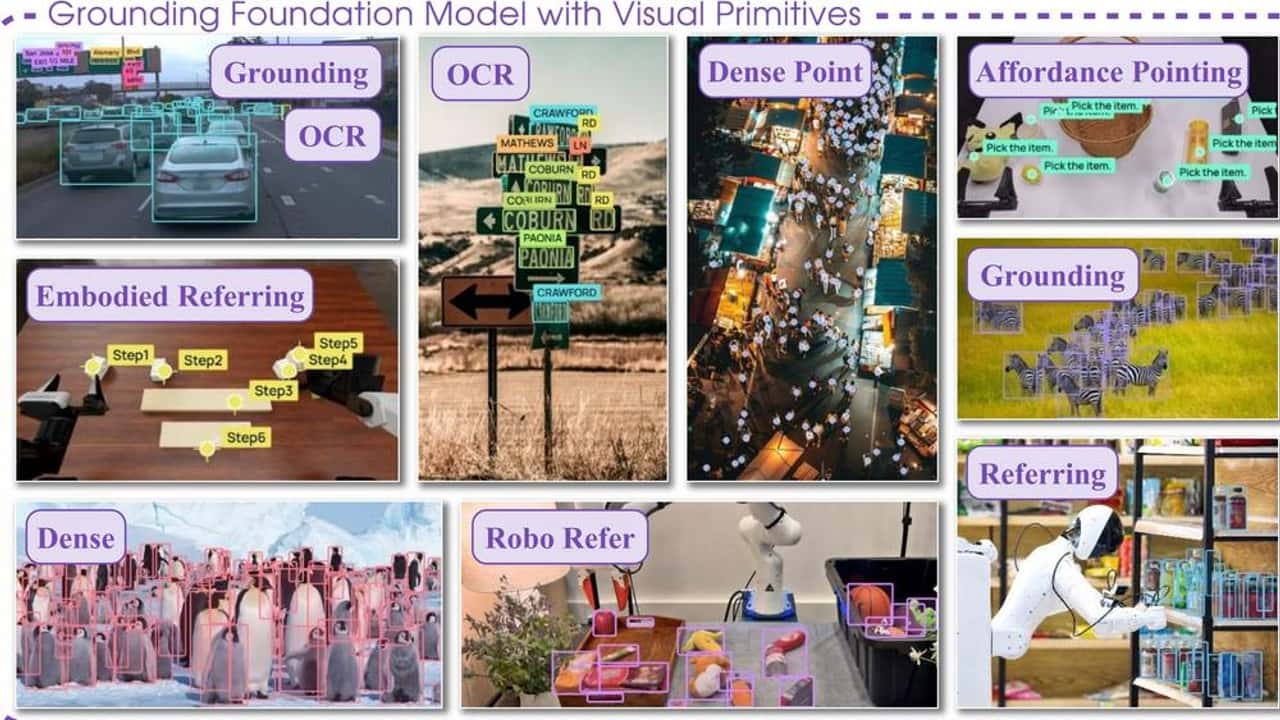

Le auto a guida autonoma e i robot devono imparare a riconoscere ciò che li circonda, dagli oggetti più piccoli ai segnali stradali. Per migliorare questa capacità, Xpeng ha sviluppato GroundingPI, un nuovo modello di intelligenza artificiale open source insieme ai ricercatori della Peking University e della University of Hong Kong. Il sistema conta 4 miliardi di parametri.
Nei test pubblicati dall'azienda ha ottenuto una media di 73,68 punti in 34 prove, superando GPT-6 Astra, che si è fermato a 71,54. Il confronto riguarda però soltanto la capacità di riconoscere e interpretare immagini, non l'intelligenza artificiale nel suo complesso. Le prove valutano, tra le altre cose, quanto il sistema sia capace di individuare oggetti piccoli, leggere testi e capire dove si trovano gli elementi nello spazio.
GroundingPI, 73,68 punti in 34 benchmark
GroundingPI rappresenta le informazioni spaziali con coordinate e riquadri di delimitazione. In pratica, è un modo per semplificare come il modello localizza oggetti e persone nell'inquadratura. Il punteggio di 73,68 arriva da una media con pesi uguali tra le 11 categorie testate, contro i 71,54 punti di GPT-6 Astra sulla stessa serie di prove.
Il modello è stato messo a confronto con altri 44 modelli di base, ed è stato addestrato su dati di percezione privi di etichette relative ai movimenti articolari dei robot. I ricercatori di Xpeng scrivono che questa scelta tecnica "può fornire una base preziosa per la futura ricerca sull'AI fisica". È una frase che riguarda il terreno di studio, non un prodotto pronto per la strada.
Dalla robotica alla guida autonoma: i test
Nelle simulazioni RoboCasa-GR1, i sistemi robotici basati su GroundingPI hanno raggiunto tassi di successo superiori usando solo il 50% dei dati dimostrativi, contro il 75% richiesto dai modelli di confronto. In laboratorio, cioè, lo stesso risultato si è ottenuto con molti meno esempi pratici da imitare.
Su RoboTwin 2.0 il modello ha retto meglio dei sistemi di visione più diffusi in quattro condizioni fuori dagli scenari di addestramento standard. Nel dataset nuScenes, usato per simulare scenari di guida, l'errore medio di previsione della traiettoria è stato di 0,296 metri. Attenzione però: è un valore di simulazione, utile per confrontare modelli fra loro, non una prestazione misurata su un'auto reale in strada.
Il paper di ricerca, i pesi del modello e il codice di supporto sono pubblicamente disponibili. Questo apre la porta a verifiche indipendenti da parte di altri laboratori. Xpeng non ha però integrato GroundingPI in nessun prodotto di serie: resta un modello di ricerca, lontano da una funzione di guida autonoma offerta ai clienti. Lo mostrano anche il percorso del robotaxi Xpeng verso la produzione e il sistema di percezione del robotaxi senza LiDAR.
Leggi anche
Consigliati per te

Cina ed Europa, perché le batterie delle auto non sono uguali?
Ricaricare a 300 kW senza una rete da 300 kW: ecco come
Volkswagen vuole il software cinese per risparmiare 5 miliardi
Tesla Roadster, quanto costa davvero prenotarla dall’Italia
Xpeng lancia YOYO, il robotaxi che fa a meno del LiDAR
Ciao benzina, anche la polizia indiana passa alle moto elettriche
Audi A2 e-tron: inverter, motore e cambio la fanno più efficiente